Препринт
Лопатки робочого колеса відцентрового компресора із середньою лінією у формі фрагмента лемніскати Бернуллі
Л. Артілаква · 2013 рік
Аналітична побудова, полярна параметризація, одинадцять опорних точок для колеса діаметром 560 мм і порівняння знакової кривини з дугою кола.
DOI: 10.5281/zenodo.24083341
Анотація. Запропоновано аналітичну побудову середньої лінії лопатки робочого колеса відцентрового компресора на основі гладкого фрагмента лемніскати Бернуллі з центрально-симетричними кінцями. Із неявного рівняння кривої отримано явний вираз для ординати з урахуванням її знака по обидва боки вузла. Виведено формули повороту за заданим вхідним кутом і рівномірного масштабування за перетином хорди з вихідним колом. Отримано вирази для довжини дуги, кривини та конструктивного кута на виході. Визначено умови придатності фрагмента для побудови радіально протяжної лопатки й окреслено межі аеродинамічної інтерпретації геометричного результату.
Ключові слова. Відцентровий компресор, робоче колесо, середня лінія лопатки, лемніската Бернуллі, кривина, профілювання.
1. Вступ
Середня лінія лопатки задає в плані напрям лопатки між вхідною та вихідною крайками. Разом із законом зміни товщини, шириною проточної частини й розташуванням сусідніх лопаток вона визначає геометрію міжлопаткового каналу. За незмінних вхідного й вихідного діаметрів та однакових кутів на крайках різні середні лінії можуть задавати різні напрями дотичної та різні прохідні перерізи всередині колеса. Від цього залежить, де вздовж каналу потік повертає, прискорюється чи сповільнюється та як розподіляється навантаження на поверхні лопатки.
За геометричного профілювання лінію можна задати дугою кола. Кривина такої дуги стала. За аеродинамічного профілювання форму лопатки визначають, зокрема, за заданим розподілом відносної швидкості на її поверхнях [1, 2]. Розглянута геометрична постановка задає аналітичну сім’ю ліній, для яких зміну напряму дотичної та кривину можна обчислити на всій ділянці між крайками. Це дає змогу оцінити вихідну геометрію до розрахунку поля течії.
Вибраний фрагмент лемніскати проходить через її вузол однією гладкою гілкою. Посередині фрагмента кривина дорівнює нулю та змінює знак. По обидва боки точки перегину модуль кривини зростає з віддаленням від вузла. Таким чином, поворот дотичної розподіляється вздовж двох спряжених ділянок без стрибка напряму й кривини. Центральна симетрія пов’язує дотичні на кінцях. Після розміщення кривої в колесі цей зв’язок має узгоджуватися з потрібним положенням крайок і вихідним кутом.
1.1. Газодинамічні передумови вибору
Якщо відносна лінія течії в плоскій моделі близька до середньої лінії лопатки, її геометрична кривина входить до нормальної складової прискорення. За модуля відносної швидкості і знакової кривини лінії течії виконується Закон кривини середньої лінії дає геометричний орієнтир для розподілу цього прискорення. За однакового меншому модулю кривини лінії течії відповідає менший модуль нормального прискорення. Для усталеної течії в системі, що обертається зі сталою кутовою швидкістю , нормальна проєкція рівняння руху має вигляд Тут — тиск, — густина газу, — тензор в’язких напружень, — радіус-вектор відносно осі обертання, а — ліва одинична нормаль до розглянутої плоскої лінії течії. Геометричний внесок розглядають разом із дією сил Коріоліса та відцентрових сил. Самої кривини середньої лінії недостатньо для визначення розподілу тиску, розвитку примежового шару й межі відриву.
Фізичну аналогію з рухом матеріальної точки вздовж заданої дуги можна записати для ідеального руху без тертя в потенціальному полі . Якщо — початкова швидкість точки, а — довжина шляху, час проходження дуги визначається інтегралом Рівність часу руху по дузі й хорді потребувала б окремої рівності двох таких інтегралів за заданих початкових умов і поля. У колесі на течію газу додатково впливають тиск і в’язкі напруження. Тому інженерне обґрунтування вибору лемніскати спирається на обчислюваний розподіл кривини й можливість узгодити лінію з геометрією колеса. Зменшення втрат і підвищення ККД є газодинамічними гіпотезами, які можна перевірити.
2. Вихідна гілка лемніскати
Нехай і — діаметри кіл, на яких розташовані початок і кінець середньої лінії в плані колеса. У локальній системі фокуси лемніскати мають координати і , де — відстань від вузла до кожного фокуса. Параметр і напіврозмах вибраного фрагмента вздовж осі , позначений , задаються формулами За позначення класичне рівняння лемніскати записується як [3]. У прийнятих позначеннях воно безпосередньо випливає з умови сталості добутку відстаней до фокусів Введемо . Після виокремлення отримуємо На кресленні 1 гілка проходить із третьої чверті в першу. Тому знаки і збігаються. Знак ординати істотний. Однаковий знак квадратного кореня по обидва боки вузла сполучив би ділянки з різними дотичними.
Раціоналізована форма зручна для обчислень поблизу вузла й показує, що гілка аналітично продовжується через нього Функція непарна. Підкореневий вираз останньої формули додатний на всьому вибраному відрізку. Початкову й кінцеву точки фрагмента, його хорду та довжину хорди визначаємо послідовно
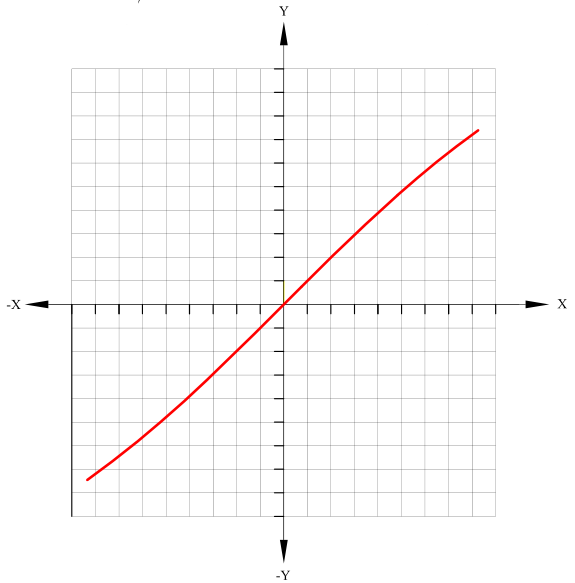
а) Гладка гілка в локальних осях
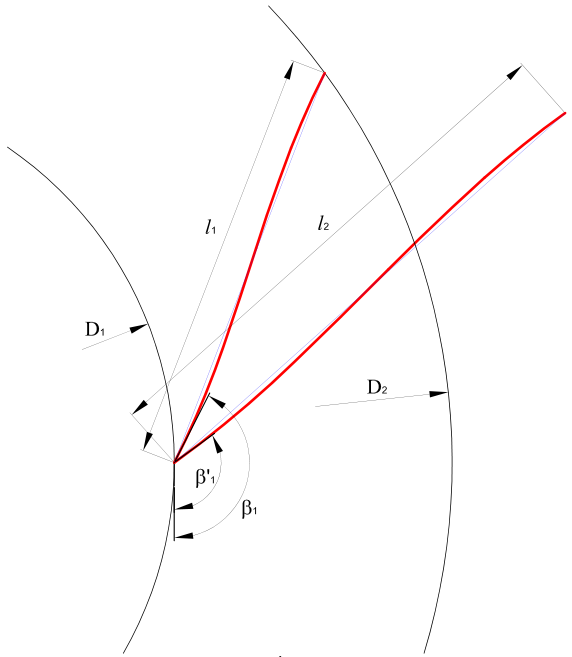
б) Поворот і прив’язка до кіл
3. Дотична та кривина вихідного фрагмента
Для продиференціюємо тотожність Вузол не спричиняє розриву дотичної. Розклад раціоналізованої форми дає Похідна парна, тому . Напрям дотичної на вході в локальних осях характеризує кут . Нахил дотичної визначається як границя нахилів січних Знакова кривина стосується обходу в напрямку зростання . Для друга похідна й кривина дорівнюють Нехай — відстань до вузла, а — локальний полярний кут. На додатній половині гілки . Диференціюючи за , отримуємо Останній вираз задає кривину за зростання . На ділянці відношення спадає, оскільки в його раціоналізованому виразі чисельник під коренем спадає, а знаменник зростає. Тому кут зменшується зі зростанням . З урахуванням непарності і парності остаточний закон на всьому фрагменті має вигляд Зокрема, зростає зі збільшенням . Максимальний модуль кривини вибраної гілки досягається на кінцях, а у вузлі розташована точка перегину.
4. Прив’язка кривої до робочого колеса
4.1. Суміщення вхідної точки й дотичної
Початок глобальної системи суміщено з віссю колеса. Вісь спрямована по радіусу до вхідної точки . Додатним напрямом обертання прийнято напрям проти годинникової стрілки. Вхідний конструктивний кут відлічують від дотичної проти обертання до зовнішнього радіального напряму. Радіуси й заданий одиничний вектор дотичної на вході дорівнюють Вихідний кут відлічують від того самого опорного напряму після перенесення початку фрагмента в . Поворот на кут задається різницею кутів Перенесення й поворот застосовують до всього фрагмента. Зокрема, поворот хорди визначається різницею її початкових кінців
4.2. Перетин променя з вихідним колом
Через проводять промінь у напрямі повернутої хорди. Його перетин із колом радіуса визначає додатний параметр з умови Оскільки , квадратне рівняння має рівно один додатний корінь. Він задає перетин у напрямі від входу до виходу. За позначення отримуємо Для прямої за рівняння перетину з колом набуває скалярного вигляду З двох перетинів прямої з колом вибирають той, для якого . Векторна форма застосовна також за вертикальної хорди.
4.3. Остаточне рівняння середньої лінії
Рівномірне масштабування виконують відносно вхідної точки . Основне розрахункове рівняння середньої лінії У координатах колеса Параметричне подання зберігає відповідність точок до і після перетворення. Для рівномірного масштабування самої локальної формули використовують тотожність Локальний діапазон при цьому перетворюється на . Поворот і масштабування зберігають напрям дотичної після її суміщення з . За побудовою , і .(57)
5. Перевірка геометрії та вихідного кута
Одиничну дотичну до середньої лінії в колесі, довжину дуги та кривину після перетворення визначають виразами Додатний масштаб зберігає напрям дотичних і змінює довжину дуги та модуль кривини. У глобальних координатах точка перегину розташована посередині хорди Для перевірки радіального ходу обчислюють відстань до осі та її похідну Достатньою умовою однозначного подання кривої як функції радіуса на всьому інтервалі є додатність за . Цю умову потрібно перевірити разом із прив’язкою кінців до кіл. За і поточного конструктивного кута радіальна й колова проєкції дотичної дають Таким чином, колове положення середньої лінії залежить від розподілу кута вздовж усієї її довжини.
На виході вводять одиничні вектори радіального й колового напрямів. Коловий напрям збігається з додатним напрямом обертання Вихідний конструктивний кут визначають за проєкціями дотичної Знаки двох проєкцій визначають чверть, у якій лежить кут. Оскільки дотичні вихідної гілки на обох кінцях співнапрямлені, . Якщо — орієнтований полярний кут точки відносно осі , звідси випливає За заданих , і вихідний кут симетричного фрагмента випливає з побудови. Незалежно задати обидва кути й обидва положення крайок можна лише за виконання зазначеного зв’язку. Для порівняння форм із фіксованими кінцями й кутами цю умову перевіряють до зіставлення кривин.
6. Середня лінія та міжлопатковий канал
Креслення 2 ілюструє, як різні середні лінії змінюють форму міжлопаткового каналу. Лінію НВФ ХКС (науково-виробничої фірми «Хіммаш-Компресор Сервіс») будують за лемніскатою. Лінія ЛПІ відповідає профілюванню Ленінградського політехнічного інституту, а позначення стосується дуги кола. Схема показує відмінності геометрії та є основою для постановки зіставних розрахунків.
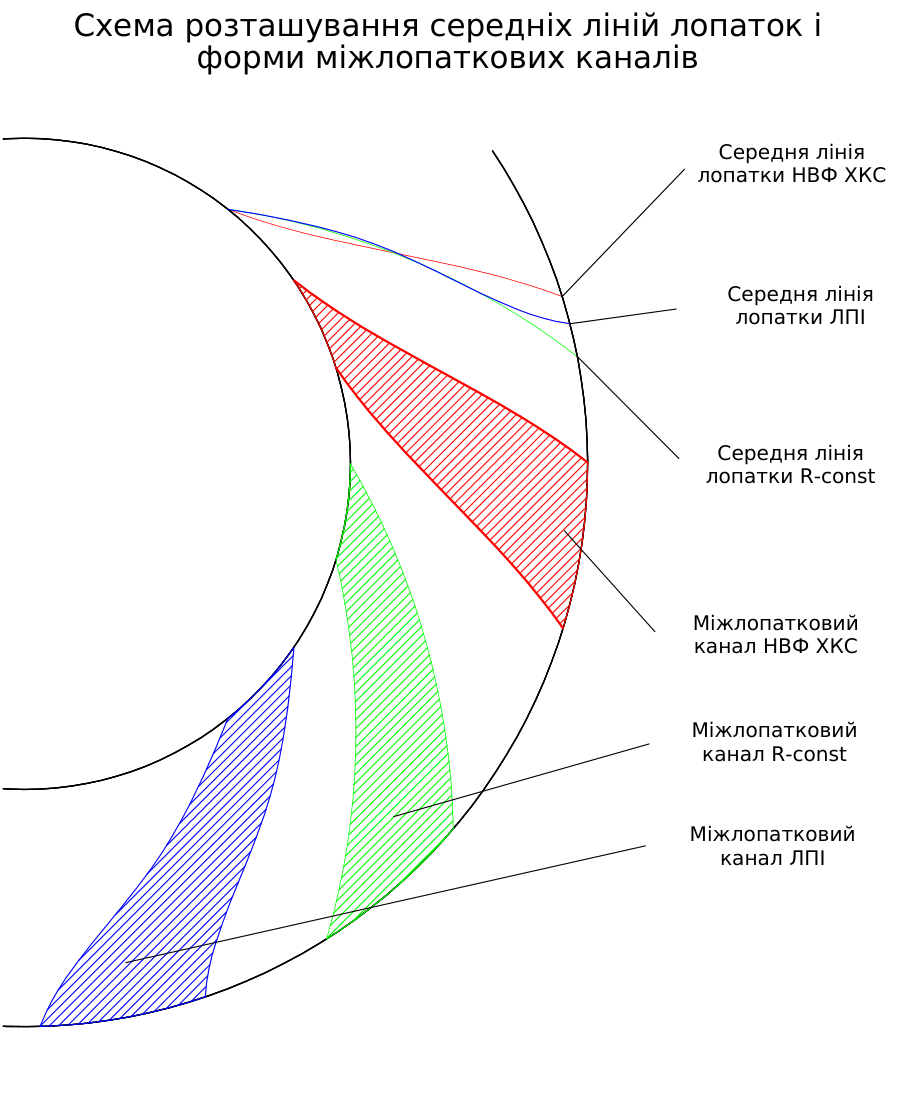
Для формування поверхонь лопатки в плоскій моделі до середньої лінії додають закон зміни напівтовщини . Якщо — ліва одинична нормаль, а — одинична дотична, лінії сторін лопатки задаються формулами Умова достатня для локальної регулярності обох ліній. Прохідні перерізи додатково залежать від меридіональної ширини колеса, закону зміни товщини й колового кроку. За заданої кількості лопаток сусідні середні лінії отримують поворотом навколо осі колеса на кутовий крок У геометричній моделі перевіряють прохідні перерізи, відсутність перетинів сторін сусідніх лопаток і узгодження крайок із меридіональними обводами. Щоб оцінити окремий вплив розподілу кривини, у порівняльному розрахунку фіксують положення крайок, вхідний і вихідний кути, закон зміни товщини, меридіональну геометрію, частоту обертання, витрату та вхідний стан газу. За таких умов зміну поля швидкостей, втрат і ККД можна пов’язати зі зміною форми середньої лінії з урахуванням точності розрахунку.
7. Висновки
Симетричний фрагмент лемніскати Бернуллі дає аналітично визначену середню лінію з неперервною дотичною та кривиною. Ділянки з протилежними знаками кривини спряжені в точці перегину. Модуль кривини на кожній ділянці визначається відстанню до вузла вихідної кривої та масштабом перетворення.
Запропонована побудова суміщає вхідну дотичну із заданим конструктивним кутом і розташовує вихідну точку на зовнішньому колі. Додатний масштаб однозначно визначається перетином променя повернутої хорди з цим колом. Вихідний кут випливає із взаємного розташування кінців і співнапрямленості їхніх дотичних.
Газодинамічну доцільність застосування цієї геометрії оцінюють за характером течії та втратами в зіставних каналах. Наведені вирази задають відтворювану вихідну геометрію для такої перевірки.
8. Числовий приклад для колеса НВФ ХКС
Для колеса НВФ ХКС діаметри і задають положення вхідної та вихідної крайок. Розрахунок виконано без проміжного округлення.
8.1. Вихідний фрагмент лемніскати
8.2. Поворот і суміщення з вихідним колом
8.3. Довжина дуги та вихідний кут
Довжину середньої лінії обчислюють інтегруванням за вихідною гілкою з урахуванням коефіцієнта масштабу. Вихідне значення конструктивного кута колеса НВФ ХКС становить . Різниця за модулем дорівнює
8.4. Полярна параметризація та опорні точки
Полюс суміщено з віссю колеса. Промінь проходить через вхідну крайку . Полярний кут додатний проти годинникової стрілки. У цьому прикладі за вхідною крайкою він від’ємний. Кут задає положення точки, а задає нахил дотичної відносно місцевого колового напряму.
Пряме обчислення координат. Введемо безрозмірний параметр на вибраній гладкій гілці. Для приймемо відношення рівним , причому знак збігається зі знаком . Підстановка у вихідне рівняння лемніскати та продовження через вузол дають Тут відповідає входу, — точці перегину, а — виходу. У глобальній системі центр симетрії і чисельник радіус-вектора визначаються виразами Отже, полярні координати обчислюють безпосередньо за параметром У загальному випадку чверть кута визначають за знаками обох координат. Така форма дає змогу побудувати всю криву безпосередньою підстановкою значень . Якщо вхідною величиною є сам кут , радіус визначають алгебраїчно за перетином променя з вибраною гілкою. Для цього у вихідне рівняння підставляють З-поміж коренів отриманого рівняння четвертого степеня за вибирають перетин із потрібною гілкою в межах від до .
Рівномірний крок за радіусом. Для таблиці зберігають 11 опорних точок, включно з крайками. Умови для радіуса й позначення коефіцієнтів мають вигляд Оскільки , розкриття умови дає рівняння Для проміжних радіусів беруть дійсний корінь на відрізку . На цій ділянці радіус зростає, тому корінь для кожного єдиний. Значення в таблиці отримано з коренів многочлена та формули .
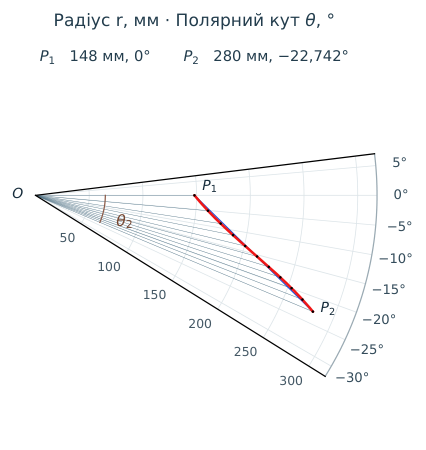
| № | , мм | , градуси |
|---|---|---|
| 1 | ||
| 2 | ||
| 3 | ||
| 4 | ||
| 5 | ||
| 6 | ||
| 7 | ||
| 8 | ||
| 9 | ||
| 10 | ||
| 11 |
8.5. Розподіл знакової кривини
Під час обходу від входу до виходу кривину за радіусом задають параметрично Друга формула випливає із закону та масштабування кривої. У точці перегину кривина дорівнює нулю. Для цього колеса розрахунок дає Дуга кола проходить через і із тією самою вхідною дотичною. За лівої одиничної нормалі на вході та хорди рівність відстаней до центра кола дає
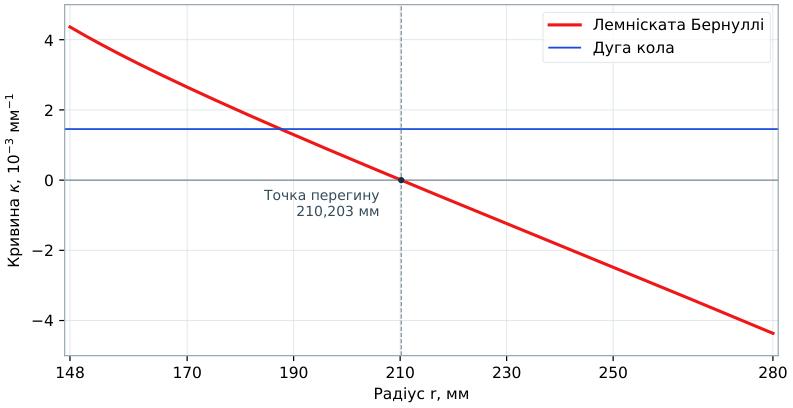
Кривина лемніскати спадає та змінює знак. Її модуль менший, ніж у дуги, поблизу точки перегину й більший біля крайок. Вихідні дотичні відрізняються. Для порівняння втрат і ККД потрібен розрахунок течії за узгоджених умов.
Список літератури
- Jansen W., Kirschner A. M. Impeller Blade Design Method for Centrifugal Compressors. In: Fluid Mechanics, Acoustics, and Design of Turbomachinery, Pt. 2. 1974. NASA NTRS 19750003125.
- Aungier R. H. Centrifugal Compressors. A Strategy for Aerodynamic Design and Analysis. ASME Press, 2000.
- Lemniscate. Encyclopædia Britannica. 11th ed., 1911.