პრეპრინტი
ცენტრიდანული კომპრესორის მუშა ბორბლის ფრთები ბერნულის ლემნისკატის ფრაგმენტის ფორმის შუა ხაზით
ლ. ართილაყვა · 2013 წელი
შუა ხაზის ანალიზური აგება, პოლარული პარამეტრიზაცია, 560 მმ დიამეტრის ბორბლის თერთმეტი საყრდენი წერტილი და სიმრუდის შედარება წრეწირის რკალთან.
DOI: 10.5281/zenodo.24083341
ანოტაცია. შემოთავაზებულია ცენტრიდანული კომპრესორის სამუშაო ბორბლის ფრთის საშუალო ხაზის ანალიზური აგება ბერნულის ლემნისკატის ცენტრალურად სიმეტრიული ბოლოების მქონე გლუვი ფრაგმენტით. მრუდის არაცხადი განტოლებიდან მიღებულია ორდინატის ცხადი გამოსახულება, რომელიც კვანძის ორივე მხარეს შესაბამის ნიშანს ინარჩუნებს. გამოყვანილია მოცემულ შესასვლელ კუთხეზე მობრუნებისა და ქორდის გამოსასვლელ წრეწირთან გადაკვეთის მიხედვით თანაბარი მასშტაბირების ფორმულები. მიღებულია რკალის სიგრძის, სიმრუდისა და გამოსასვლელი კონსტრუქციული კუთხის გამოსახულებები. განსაზღვრულია პირობები, რომლებშიც ფრაგმენტი გამოსადეგია რადიალურად განფენილი ფრთის ასაგებად, და ჩამოყალიბებულია გეომეტრიული შედეგის აეროდინამიკური ინტერპრეტაციის ფარგლები.
საკვანძო სიტყვები. ცენტრიდანული კომპრესორი, სამუშაო ბორბალი, ფრთის საშუალო ხაზი, ბერნულის ლემნისკატა, სიმრუდე, პროფილირება.
1. შესავალი
ფრთის საშუალო ხაზი გეგმაზე განსაზღვრავს ფრთის მიმართულებას შესასვლელ და გამოსასვლელ წიბოებს შორის. სისქის განაწილებასთან, დინების ნაწილის სიგანესთან და მეზობელი ფრთების მდებარეობასთან ერთად ის განსაზღვრავს ფრთებს შორის არხის გეომეტრიას. უცვლელი შესასვლელი და გამოსასვლელი დიამეტრებისა და წიბოებთან ერთნაირი კუთხეების პირობებში სხვადასხვა საშუალო ხაზს ბორბლის შიგნით შეიძლება ჰქონდეს მხების განსხვავებული მიმართულებები და განსხვავებული გამტარი კვეთები. ამაზეა დამოკიდებული, არხის რომელ უბანში ბრუნდება, ჩქარდება ან ნელდება ნაკადი და როგორ ნაწილდება დატვირთვა ფრთის ზედაპირზე.
გეომეტრიული პროფილირებისას ხაზი შეიძლება წრეწირის რკალით განისაზღვროს. ასეთ რკალს მუდმივი სიმრუდე აქვს. აეროდინამიკური პროფილირებისას ფრთის ფორმა, კერძოდ, მის ზედაპირებზე ფარდობითი სიჩქარის მოცემული განაწილების მიხედვით განისაზღვრება [1, 2]. აქ განხილული გეომეტრიული მიდგომა განსაზღვრავს ხაზების ანალიზურ ოჯახს, რომლისთვისაც მხების მიმართულების ცვლილება და სიმრუდე წიბოებს შორის მთელ მონაკვეთზე გამოითვლება. ეს საწყისი გეომეტრიის შეფასების საშუალებას იძლევა ნაკადის ველის გაანგარიშებამდე.
ლემნისკატის შერჩეული ფრაგმენტი კვანძზე ერთ გლუვ შტოდ გადის. ფრაგმენტის შუაში სიმრუდე ნულს უტოლდება და ნიშანს იცვლის. გადაღუნვის წერტილის ორივე მხარეს კვანძიდან დაშორებასთან ერთად სიმრუდის მოდული იზრდება. ამრიგად, მხების მობრუნება განაწილებულია ორ შეერთებულ უბანზე მიმართულებისა და სიმრუდის ნახტომის გარეშე. ცენტრალური სიმეტრია ბოლოებში მხებებს ერთმანეთთან აკავშირებს. მრუდის ბორბალში განთავსების შემდეგ ეს კავშირი წიბოების მოთხოვნილ მდებარეობასა და გამოსასვლელ კუთხეს უნდა შეესაბამებოდეს.
1.1. არჩევის გაზდინამიკური საფუძვლები
თუ სიბრტყულ მოდელში ფარდობითი დენის ხაზი ფრთის საშუალო ხაზთან ახლოსაა, მისი გეომეტრიული სიმრუდე აჩქარების ნორმალურ მდგენელში შედის. ფარდობითი სიჩქარის მოდულის და დენის ხაზის ნიშნიანი სიმრუდის შემთხვევაში მოქმედებს თანაფარდობა საშუალო ხაზის სიმრუდის კანონი ამ აჩქარების განაწილების გეომეტრიულ ორიენტირს იძლევა. ერთნაირ -ზე დენის ხაზის სიმრუდის ნაკლებ მოდულს ნორმალური აჩქარების ნაკლები მოდული შეესაბამება. მუდმივი კუთხური სიჩქარით მბრუნავ სისტემაში დამყარებული დინების მოძრაობის განტოლების ნორმალური პროექცია შემდეგია აქ წნევაა, აირის სიმკვრივე, ბლანტი ძაბვების ტენზორი, ბრუნვის ღერძის მიმართ რადიუს-ვექტორი, ხოლო განხილული სიბრტყული დენის ხაზის მარცხენა ერთეულოვანი ნორმალია. გეომეტრიული წვლილი განიხილება კორიოლისისა და ცენტრიდანულ ძალებთან ერთად. მხოლოდ საშუალო ხაზის სიმრუდით წნევის განაწილება, სასაზღვრო შრის განვითარება და ნაკადის მოწყვეტის საზღვარი ვერ განისაზღვრება.
მოცემული რკალის გასწვრივ მატერიალური წერტილის მოძრაობასთან ფიზიკური ანალოგია შეიძლება ჩაიწეროს პოტენციურ ველში უხახუნო იდეალური მოძრაობისთვის. თუ წერტილის საწყისი სიჩქარეა, ხოლო გზის სიგრძეა, რკალის გავლის დრო ინტეგრალით განისაზღვრება რკალისა და ქორდის გავლის დროების ტოლობა მოცემული საწყისი პირობებისა და ველისთვის ორი ასეთი ინტეგრალის ცალკე ტოლობას მოითხოვს. ბორბალში აირის დინებაზე დამატებით მოქმედებს წნევა და ბლანტი ძაბვები. ამიტომ ლემნისკატის არჩევის საინჟინრო დასაბუთება ეყრდნობა სიმრუდის გამოთვლად განაწილებასა და ბორბლის გეომეტრიასთან ხაზის შეთანხმების შესაძლებლობას. დანაკარგების შემცირება და მარგი ქმედების კოეფიციენტის ზრდა შესამოწმებელი გაზდინამიკური ჰიპოთეზებია.
2. ლემნისკატის საწყისი შტო
ვთქვათ, და იმ წრეწირების დიამეტრებია, რომლებზეც ბორბლის გეგმაზე საშუალო ხაზის საწყისი და ბოლო წერტილები მდებარეობს. ლოკალურ სისტემაში ლემნისკატის ფოკუსების კოორდინატებია და , სადაც კვანძიდან თითოეულ ფოკუსამდე მანძილია. პარამეტრი და ღერძზე შერჩეული ფრაგმენტის ნახევარი განფენილობა შემდეგი ფორმულებით განისაზღვრება თუ , ლემნისკატის კლასიკური განტოლებაა [3]. მიღებულ აღნიშვნებში ის პირდაპირ გამომდინარეობს ფოკუსებამდე მანძილების ნამრავლის მუდმივობის პირობიდან შემოვიტანოთ . -ის გამოყოფით მივიღებთ ნახაზზე 1 შტო მესამე მეოთხედიდან პირველში გადადის. ამიტომ -ისა და -ის ნიშნები ემთხვევა. ორდინატის ნიშანს არსებითი მნიშვნელობა აქვს. კვანძის ორივე მხარეს კვადრატული ფესვის ერთი და იმავე ნიშნის არჩევა განსხვავებული მხებების მქონე უბნებს შეაერთებდა.
რაციონალიზებული ფორმა მოსახერხებელია კვანძის მახლობლად გამოთვლებისთვის და აჩვენებს, რომ შტო კვანძში ანალიზურად გრძელდება ფუნქცია კენტია. ბოლო ფორმულაში ფესვქვეშა გამოსახულება მთელ შერჩეულ მონაკვეთზე დადებითია. ფრაგმენტის საწყისი და ბოლო წერტილები, ქორდა და მისი სიგრძე თანმიმდევრობით განისაზღვრება
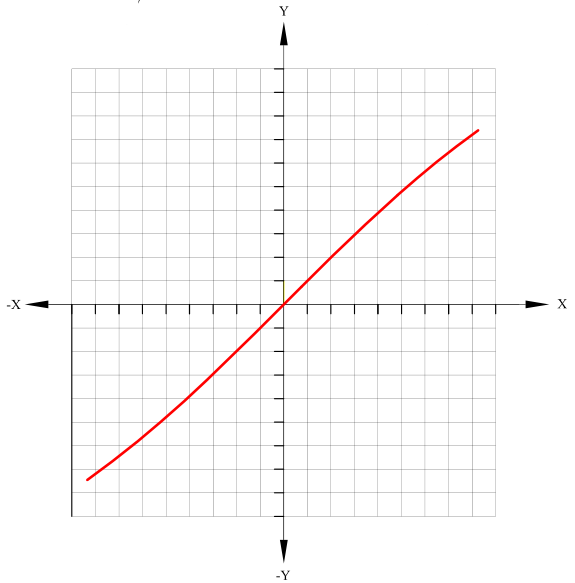
ა) გლუვი შტო ლოკალურ ღერძებში
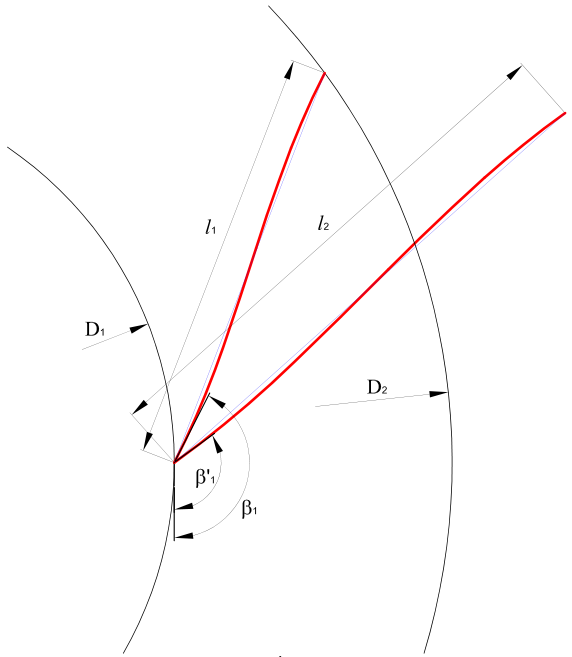
ბ) მობრუნება და წრეწირებთან მიბმა
3. საწყისი ფრაგმენტის მხები და სიმრუდე
-ისთვის გავაწარმოოთ იგივეობა კვანძი მხების წყვეტას არ ქმნის. რაციონალიზებული ფორმის გაშლა იძლევა წარმოებული ლუწია, ამიტომ . ლოკალურ ღერძებში შესასვლელზე მხების მიმართულებას კუთხე ახასიათებს. მხების დახრილობა მკვეთების დახრილობათა ზღვრად განისაზღვრება ნიშნიანი სიმრუდე შეესაბამება მრუდზე მოძრაობას -ის ზრდის მიმართულებით. -ისთვის მეორე წარმოებული და სიმრუდე შემდეგია ვთქვათ, კვანძამდე მანძილია, ხოლო ლოკალური პოლარული კუთხე. შტოს დადებით ნახევარზე . -ს მიმართ გაწარმოებით მივიღებთ ბოლო გამოსახულება განსაზღვრავს სიმრუდეს -ს ზრდისას. უბანზე შეფარდება კლებულობს, რადგან მის რაციონალიზებულ გამოსახულებაში ფესვქვეშა მრიცხველი კლებულობს, მნიშვნელი კი იზრდება. ამიტომ -ის ზრდისას კუთხე მცირდება. -ის კენტობისა და -ის ლუწობის გათვალისწინებით, მთელ ფრაგმენტზე საბოლოო კანონია კერძოდ, იზრდება -ის ზრდისას. შერჩეული შტოს სიმრუდის უდიდესი მოდული ბოლოებში მიიღწევა, გადაღუნვის წერტილი კი კვანძში მდებარეობს.
4. მრუდის მიბმა სამუშაო ბორბალთან
4.1. შესასვლელი წერტილისა და მხების შეთავსება
გლობალური სისტემის სათავე ბორბლის ღერძთანაა შეთავსებული. ღერძი რადიალურად მიემართება შესასვლელი წერტილისკენ. საათის ისრის საწინააღმდეგო ბრუნვა დადებითადაა მიღებული. შესასვლელი კონსტრუქციული კუთხე აითვლება ბრუნვის საწინააღმდეგო მიმართულების მხებიდან გარე რადიალური მიმართულებისკენ. რადიუსები და შესასვლელი მხების მოცემული ერთეულოვანი ვექტორი ტოლია საწყისი კუთხე აითვლება იმავე საყრდენი მიმართულებიდან ფრაგმენტის საწყისი წერტილის -ში გადატანის შემდეგ. კუთხით მობრუნება კუთხეთა სხვაობით განისაზღვრება გადატანა და მობრუნება მთელ ფრაგმენტზე ვრცელდება. კერძოდ, ქორდის მობრუნება მისი საწყისი ბოლოების სხვაობით განისაზღვრება
4.2. სხივის გადაკვეთა გამოსასვლელ წრეწირთან
-ზე გაივლება სხივი მობრუნებული ქორდის მიმართულებით. მისი გადაკვეთა რადიუსის წრეწირთან განისაზღვრება დადებითი პარამეტრით, შემდეგი პირობიდან რადგან , კვადრატულ განტოლებას ზუსტად ერთი დადებითი ფესვი აქვს. ის განსაზღვრავს გადაკვეთას შესასვლელიდან გამოსასვლელისკენ. თუ , მივიღებთ თუ წრფე ჩაიწერება როგორც და , წრეწირთან გადაკვეთის განტოლება სკალარულ სახეს იღებს წრფისა და წრეწირის ორი გადაკვეთის წერტილიდან აირჩევა ის, რომლისთვისაც . ვექტორული ფორმა ვერტიკალური ქორდის შემთხვევაშიც გამოიყენება.
4.3. საშუალო ხაზის საბოლოო განტოლება
თანაბარი მასშტაბირება შესასვლელი წერტილის მიმართ სრულდება. საშუალო ხაზის ძირითადი საანგარიშო განტოლება ბორბლის კოორდინატებში პარამეტრული წარმოდგენა ინარჩუნებს წერტილთა შესაბამისობას გარდაქმნამდე და გარდაქმნის შემდეგ. უშუალოდ ლოკალური ფორმულის თანაბარი მასშტაბირებისთვის გამოიყენება იგივეობა ლოკალური დიაპაზონი ამ დროს გარდაიქმნება -ად. მობრუნებისა და მასშტაბირების შედეგად მხები ინარჩუნებს -თან შეთანხმებულ მიმართულებას. აგების მიხედვით , და .(57)
5. გეომეტრიისა და გამოსასვლელი კუთხის შემოწმება
ბორბალში საშუალო ხაზის ერთეულოვანი მხები, რკალის სიგრძე და გარდაქმნის შემდგომი სიმრუდე განისაზღვრება შემდეგი გამოსახულებებით დადებითი მასშტაბი მხებების მიმართულებას ინარჩუნებს, ხოლო რკალის სიგრძესა და სიმრუდის მოდულს ცვლის. გლობალურ კოორდინატებში გადაღუნვის წერტილი ქორდის შუაში მდებარეობს რადიალური სვლის შესამოწმებლად გამოითვლება ღერძამდე მანძილი და მისი წარმოებული მრუდის მთელ ინტერვალზე რადიუსის ფუნქციად ცალსახად წარმოდგენისთვის საკმარისია, რომ -ზე დადებითი იყოს. ეს პირობა ბოლოების წრეწირებთან მიბმის გარდა ცალკეც უნდა შემოწმდეს. -ისა და მიმდინარე კონსტრუქციული კუთხის პირობებში მხების რადიალური და წრიული გეგმილები გვაძლევს ამრიგად, საშუალო ხაზის წრიული მდებარეობა მთელ სიგრძეზე კუთხის განაწილებაზეა დამოკიდებული.
გამოსასვლელზე შემოდის რადიალური და წრიული მიმართულებების ერთეულოვანი ვექტორები. წრიული მიმართულება ბრუნვის დადებით მიმართულებას ემთხვევა გამოსასვლელი კონსტრუქციული კუთხე მხების გეგმილებით განისაზღვრება ორი გეგმილის ნიშნები განსაზღვრავს მეოთხედს, რომელშიც კუთხე მდებარეობს. ვინაიდან საწყისი შტოს ბოლოებში მხებები ერთი მიმართულებისაა, . თუ არის წერტილის ორიენტირებული პოლარული კუთხე ღერძის მიმართ, აქედან გამომდინარეობს მოცემული , და -ის პირობებში სიმეტრიული ფრაგმენტის გამოსასვლელი კუთხე აგებიდან მიიღება. ორივე კუთხისა და ორივე წიბოს მდებარეობის დამოუკიდებლად მოცემა შესაძლებელია მხოლოდ ამ კავშირის შესრულებისას. ფიქსირებული ბოლოებისა და კუთხეების მქონე ფორმების შესადარებლად ეს პირობა სიმრუდეების შედარებამდე მოწმდება.
6. საშუალო ხაზი და ფრთებს შორის არხი
ნახაზი 2 აჩვენებს, როგორ ცვლის სხვადასხვა საშუალო ხაზი ფრთებს შორის არხის ფორმას. NPF HKS-ის, სამეცნიერო-საწარმოო ფირმა „ხიმმაშ-კომპრესორ სერვისის“, ხაზი ლემნისკატით აიგება. LPI-ის ხაზი ლენინგრადის პოლიტექნიკური ინსტიტუტის პროფილირებას შეესაბამება, ხოლო აღნიშნავს წრეწირის რკალს. სქემა ასახავს გეომეტრიულ განსხვავებას და შესადარებელი გაანგარიშებების დასმის საფუძველს ქმნის.
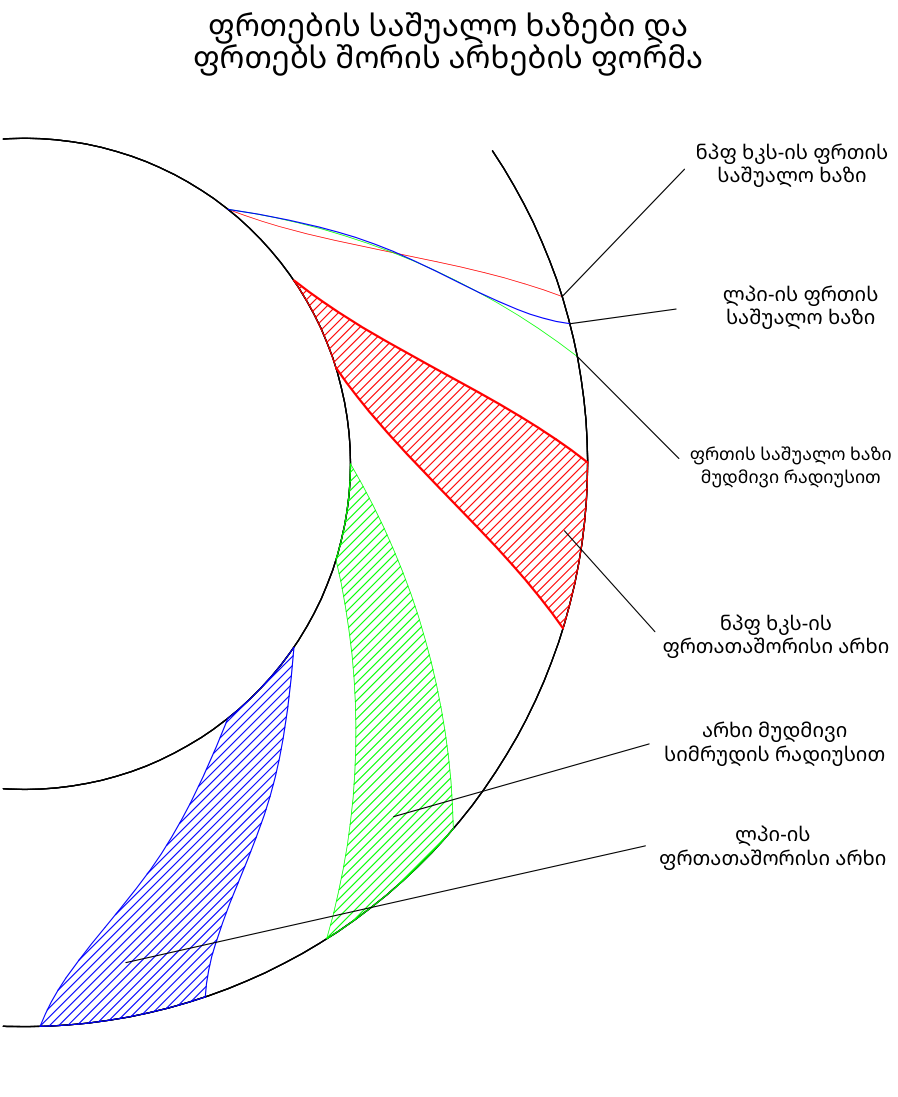
სიბრტყულ მოდელში ფრთის ზედაპირების მისაღებად საშუალო ხაზს ემატება ნახევარსისქის განაწილება . თუ მარცხენა ერთეულოვანი ნორმალია, ხოლო ერთეულოვანი მხები, ფრთის მხარეთა ხაზები შემდეგი ფორმულებით განისაზღვრება პირობა საკმარისია ორივე ხაზის ლოკალური რეგულარობისთვის. გამტარი კვეთები ასევე დამოკიდებულია ბორბლის მერიდიონალურ სიგანეზე, სისქის განაწილებასა და წრიულ ბიჯზე. ფრთების მოცემული რაოდენობისთვის მეზობელი საშუალო ხაზები მიიღება ბორბლის ღერძის გარშემო შემდეგი კუთხური ბიჯით მობრუნებით გეომეტრიულ მოდელში მოწმდება გამტარი კვეთები, მეზობელი ფრთების მხარეების გადაკვეთის არარსებობა და წიბოების შეთანხმება მერიდიონალურ კონტურებთან. სიმრუდის განაწილების დამოუკიდებელი გავლენის შესაფასებლად შედარებით გაანგარიშებაში ფიქსირდება წიბოების მდებარეობა, შესასვლელი და გამოსასვლელი კუთხეები, სისქის განაწილება, მერიდიონალური გეომეტრია, ბრუნვის სიხშირე, ხარჯი და აირის მდგომარეობა შესასვლელზე. ამ პირობებში სიჩქარეთა ველის, დანაკარგებისა და მარგი ქმედების კოეფიციენტის ცვლილება შეიძლება მიეწეროს საშუალო ხაზის ფორმის ცვლილებას გაანგარიშების სიზუსტის გათვალისწინებით.
7. დასკვნები
ბერნულის ლემნისკატის სიმეტრიული ფრაგმენტი იძლევა ანალიზურად განსაზღვრულ საშუალო ხაზს უწყვეტი მხებითა და სიმრუდით. საპირისპირო ნიშნიანი სიმრუდის უბნები გადაღუნვის წერტილში ერთდება. სიმრუდის მოდული თითოეულ უბანზე განისაზღვრება საწყისი მრუდის კვანძამდე მანძილითა და გარდაქმნის მასშტაბით.
შემოთავაზებული აგება შესასვლელ მხებს მოცემულ კონსტრუქციულ კუთხეს უთავსებს და გამოსასვლელ წერტილს გარე წრეწირზე ათავსებს. დადებითი მასშტაბი ცალსახად განისაზღვრება მობრუნებული ქორდის სხივის ამ წრეწირთან გადაკვეთით. გამოსასვლელი კუთხე გამომდინარეობს ბოლოების ურთიერთმდებარეობიდან და მათი მხებების ერთნაირი მიმართულებიდან.
ამ გეომეტრიის გამოყენების გაზდინამიკური მიზანშეწონილობა ფასდება შესადარებელ არხებში დინების ხასიათისა და დანაკარგების მიხედვით. მოცემული გამოსახულებები ასეთი შემოწმებისთვის განმეორებად საწყის გეომეტრიას განსაზღვრავს.
8. რიცხვითი მაგალითი NPF HKS-ის ბორბლისთვის
NPF HKS-ის ბორბლის და დიამეტრები განსაზღვრავს შესასვლელი და გამოსასვლელი წიბოების მდებარეობას. გაანგარიშება შუალედური დამრგვალების გარეშე შესრულდა.
8.1. ლემნისკატის საწყისი ფრაგმენტი
8.2. მობრუნება და გამოსასვლელ წრეწირთან შეთავსება
8.3. რკალის სიგრძე და გამოსასვლელი კუთხე
საშუალო ხაზის სიგრძე საწყისი შტოს გასწვრივ ინტეგრირებით გამოითვლება, მასშტაბის კოეფიციენტის გათვალისწინებით. NPF HKS-ის ბორბლის კონსტრუქციული კუთხის საწყისი მნიშვნელობაა . სხვაობის მოდული ტოლია
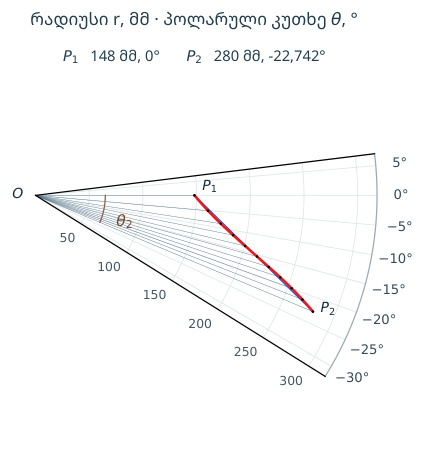
8.4. პოლარული პარამეტრიზაცია და საყრდენი წერტილები
პოლუსი ბორბლის ღერძთანაა შეთავსებული. სხივი გადის შესასვლელ წიბოზე. პოლარული კუთხე დადებითია საათის ისრის საწინააღმდეგო მიმართულებით. ამ მაგალითში შესასვლელი წიბოს შემდეგ ის უარყოფითია. კუთხე წერტილის მდებარეობას განსაზღვრავს, ხოლო მხების დახრილობას ადგილობრივი წრიული მიმართულების მიმართ.
კოორდინატების პირდაპირი გამოთვლა. შერჩეულ გლუვ შტოზე შემოვიტანოთ უგანზომილებო პარამეტრი . -ისთვის ავიღოთ , სადაც -ს ნიშანი -ის ნიშანს ემთხვევა. ლემნისკატის საწყის განტოლებაში ჩასმითა და კვანძში გაგრძელებით მივიღებთ აქ შესასვლელს, გადაღუნვის წერტილს, ხოლო გამოსასვლელს შეესაბამება. გლობალურ სისტემაში სიმეტრიის ცენტრი და რადიუს-ვექტორის მრიცხველი შემდეგი გამოსახულებებით განისაზღვრება შესაბამისად, პოლარული კოორდინატები პირდაპირ პარამეტრიდან გამოითვლება ზოგად შემთხვევაში კუთხის მეოთხედი ორივე კოორდინატის ნიშნით განისაზღვრება. ეს ფორმა მთელი მრუდის აგების საშუალებას იძლევა -ს მნიშვნელობების პირდაპირი ჩასმით. თუ საწყის სიდიდედ თვით კუთხეა მოცემული, რადიუსი ალგებრულად განისაზღვრება სხივის შერჩეულ შტოსთან გადაკვეთით. ამისთვის საწყის განტოლებაში ჩაისმება -ის მიმართ მიღებული მეოთხე ხარისხის განტოლების ფესვებიდან აირჩევა საჭირო შტოს გადაკვეთა -სა და -ს შორის.
თანაბარი ბიჯი რადიუსის გასწვრივ. ცხრილისთვის შენარჩუნებულია 11 საყრდენი წერტილი, წიბოების ჩათვლით. რადიუსის პირობა და კოეფიციენტების აღნიშვნები შემდეგია რადგან , პირობის გახსნით მივიღებთ განტოლებას შუალედური რადიუსებისთვის აიღება ნამდვილი ფესვი მონაკვეთზე. ამ უბანზე რადიუსი იზრდება, ამიტომ თითოეული -ისთვის ფესვი ერთადერთია. ცხრილის მნიშვნელობები მიღებულია პოლინომის ფესვებიდან და ფორმულიდან.
| № | , მმ | , გრადუსი |
|---|---|---|
| 1 | ||
| 2 | ||
| 3 | ||
| 4 | ||
| 5 | ||
| 6 | ||
| 7 | ||
| 8 | ||
| 9 | ||
| 10 | ||
| 11 |
8.5. ნიშნიანი სიმრუდის განაწილება
შესასვლელიდან გამოსასვლელისკენ მოძრაობისას რადიუსის გასწვრივ სიმრუდე პარამეტრულად განისაზღვრება მეორე ფორმულა გამომდინარეობს კანონიდან და მრუდის მასშტაბირებიდან. გადაღუნვის წერტილში სიმრუდე ნულის ტოლია. ამ ბორბლისთვის გაანგარიშება იძლევა წრეწირის რკალი გადის -სა და -ზე იმავე შესასვლელი მხებით. შესასვლელზე მარცხენა ერთეულოვანი ნორმალის და ქორდის შემთხვევაში წრეწირის ცენტრამდე მანძილების ტოლობა გვაძლევს
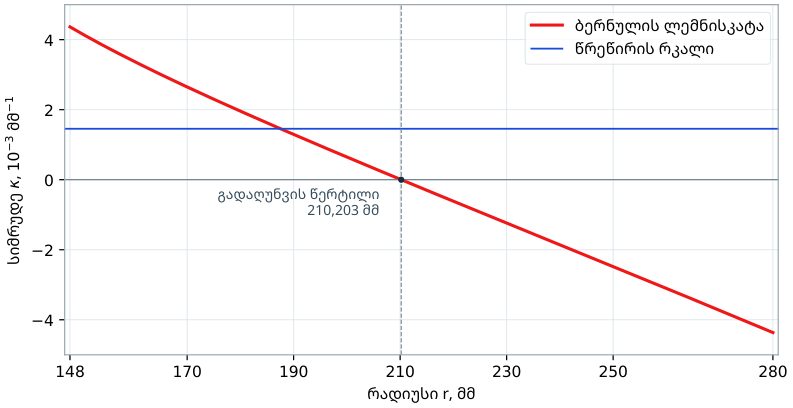
ლემნისკატის სიმრუდე კლებულობს და ნიშანს იცვლის. მისი მოდული რკალის მოდულზე ნაკლებია გადაღუნვის წერტილთან და მეტია წიბოებთან. გამოსასვლელი მხებები განსხვავებულია. დანაკარგებისა და მარგი ქმედების კოეფიციენტის შედარება შეთანხმებულ პირობებში ნაკადის გაანგარიშებას მოითხოვს.
ლიტერატურა
- Jansen W., Kirschner A. M. Impeller Blade Design Method for Centrifugal Compressors. In: Fluid Mechanics, Acoustics, and Design of Turbomachinery, Pt. 2. 1974. NASA NTRS 19750003125.
- Aungier R. H. Centrifugal Compressors. A Strategy for Aerodynamic Design and Analysis. ASME Press, 2000.
- Lemniscate. Encyclopædia Britannica. 11th ed., 1911.